Монтаж и пусконаладка роботов у станков в Новосибирске
Роботизация станочного участка требует не только установки манипулятора, но и точной согласованной настройки робота, оборудования, оснастки и системы управления. Компания ЮнионикРу выполняет монтаж и пусконаладку роботов у станков: от проверки площадки и подготовки технического решения до пробного цикла и передачи комплекса в работу. Подбираем последовательность операций с учетом модели станка, типа робота, производительности участка и требований безопасности.
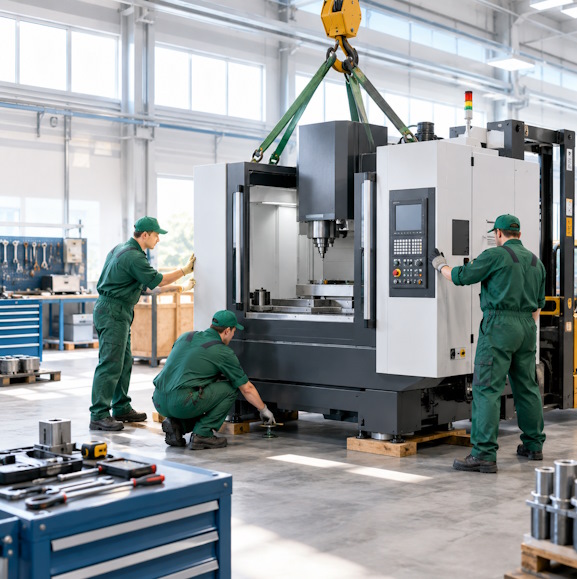
До начала работ специалисты изучают планировку, документацию производителя и условия на производстве. Проверяют состояние основания, расположение ограждений, доступ к сервисным зонам и точки подключения. При необходимости выполняют расконсервацию оборудования, выставление станка по уровню и выверку геометрии. Такой порядок помогает выявить ограничения до сборки и избежать переделок после установки.
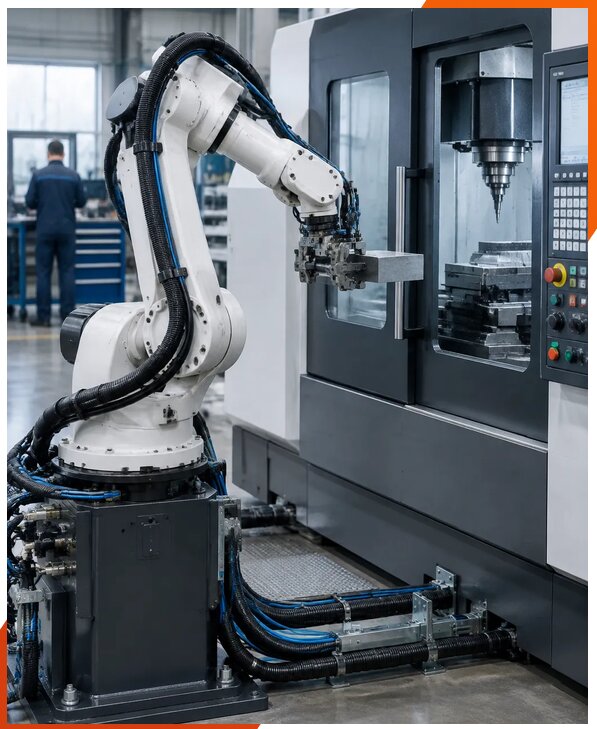
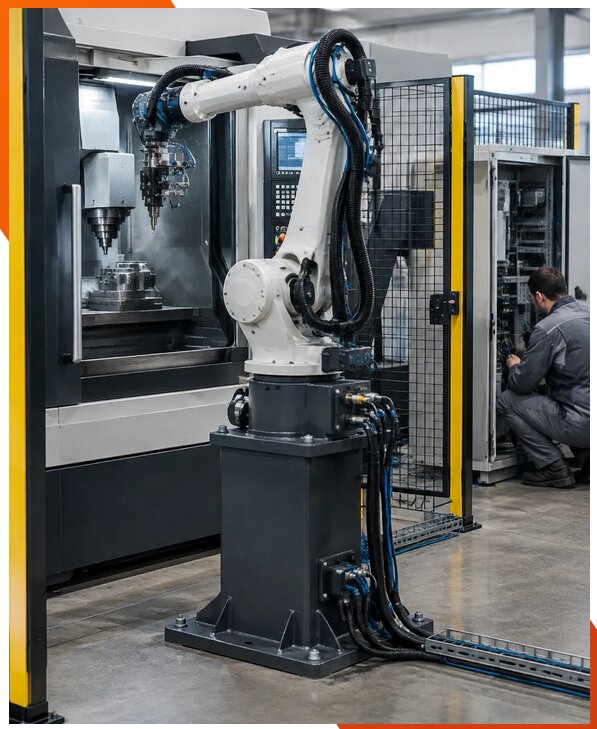
Монтаж роботов у станков включает сборку и позиционирование манипулятора, крепление к основанию, установку ограждений, дверей и устройств безопасности. Выполняются анкерное крепление, подключение электропитания, пневматики и, если предусмотрено проектом, гидравлики. Подключаем систему СОЖ и смазки, проверяем совместимость соединений и доступность коммуникаций для обслуживания. Шефмонтаж проводится при участии заказчика или его подрядчика, когда сборочные работы выполняет персонал предприятия.
В состав работ в зависимости от комплектации входят:
- установка робота и согласование его рабочей зоны с загрузкой станка;
- подключение сигналов между роботом, станком, ЧПУ и защитными устройствами;
- настройка системы ЧПУ, приводов, рабочих параметров и последовательности операций;
- проверка датчиков, блокировок, шпинделя и корректности обмена сигналами;
- монтаж измерительных щупов, их установка и настройка для контроля детали или инструмента.
Пусконаладка роботов у станков проводится после завершения механического монтажа и подключения инженерных систем. Инженер задает базовые координаты, калибрует захват, проверяет траектории и безопасные зоны, настраивает точки загрузки и выгрузки. Затем выполняются тестовые циклы без заготовки и с деталью. Отдельно оцениваются повторяемость позиционирования, отсутствие столкновений, работа сигнализации и корректная остановка при срабатывании защиты.